01 PERCEPTION & CONTROL
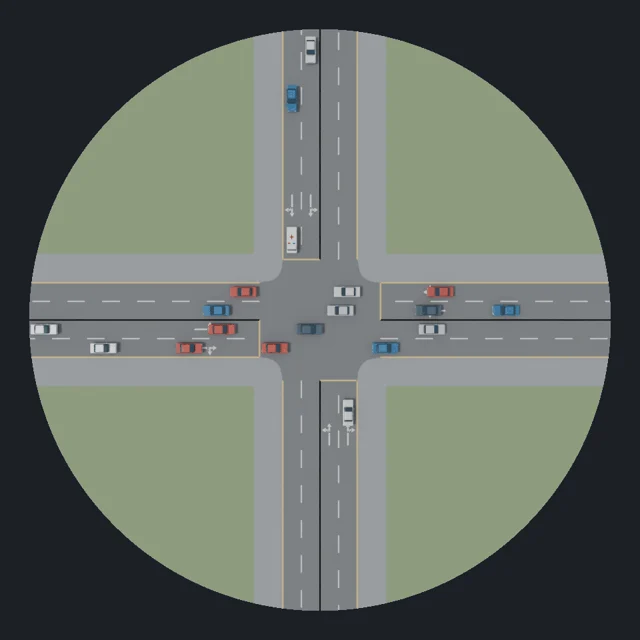
无人机视觉
与交通信号控制
让 AI 看懂路口,进而参与红绿灯决策。
延续单路口控制研究,把无人机视觉理解与信号决策连起来,探索视觉模型与控制模型的知识蒸馏,以及智能体在反馈中的学习。
VLM × LLM / 双蒸馏 / Agentic RL 探索
你可以参与
- 整理视觉样本,评测模型能否看懂交通状态
- 复现控制方法,探索小模型学习与决策优化
UAV VIEW / TRAFFIC SIMULATION
 TEAM SKYBOUND
2026 · 第二期本科生招募
让 AI 看懂路口、协同决策、模拟出行。
加入真实科研项目,也把你的想法做成作品。
蒋格格老师指导 / Team SkyBound 本科生工作室
RESEARCH IN MOTION
在已有仿真、模型与研究方案的基础上,参与一个具体问题,承担一项真实任务,逐步形成自己的研究与作品。
01 PERCEPTION & CONTROL
让 AI 看懂路口,进而参与红绿灯决策。
延续单路口控制研究,把无人机视觉理解与信号决策连起来,探索视觉模型与控制模型的知识蒸馏,以及智能体在反馈中的学习。
VLM × LLM / 双蒸馏 / Agentic RL 探索
你可以参与
02 MULTI-AGENT COORDINATION
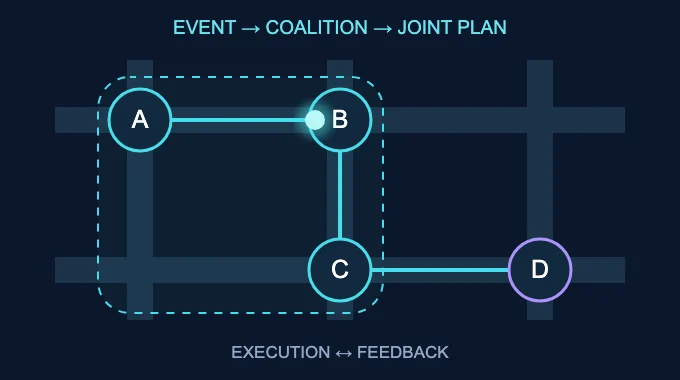
当一处受阻,多个路口如何共同应对?
研究基于事件理解的动态联盟编组,以及面向跨事件冲突的显式 MoA 联合放行决策。通过 Harness 组织观察、工具调用、协商与执行反馈。
Agent Harness / 动态联盟 / MoA
你可以参与
03 GENERATIVE TRAVELERS
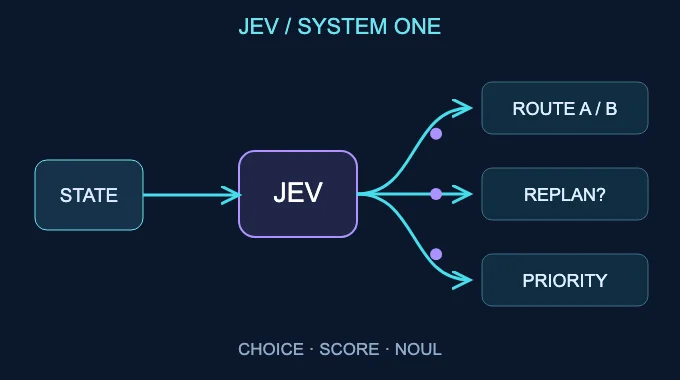
如果虚拟出行者拥有偏好与记忆呢?
以深圳出行情境为研究背景,探索 LLM 智能体怎样规划行程、响应事件;结合 Jev / System One,研究快速判断与复杂规划之间的分工。
Generative Agents / Jev / System One
你可以参与
04 BUILD · DEMO · COMPETE
带着一个想法,
做出可以演示的智能体作品。
接续教学智能体实践,探索学习辅助、交通应用和任务自动化。
围绕一个具体需求组队,让工具调用、工作流与产品演示真正跑起来。
把研究中的场景、算法与实验积累,转化为可展示的竞赛作品。
围绕成员兴趣与项目进度选题、组队,共同打磨作品。
GROW WITH THE TEAM
蒋格格老师指导,团队成员协作。根据基础与兴趣,从小任务进入项目,逐步承担完整模块。
项目组会展示产物、讨论问题、明确下一步
教师集中指导讨论研究方向、方案与实验结果
交流与协作文献、代码、实验记录与作品共同积累
YOUR NEXT PROJECT STARTS HERE
欢迎对 AI、智慧交通或作品开发感兴趣的本科生。
有 Python 和数学基础更容易起步;也欢迎愿意主动补基础、持续参与的同学。
联系时,可以简单介绍你的年级、兴趣方向和已有基础。科研或竞赛,都可以聊聊。